GREEN GEN NUEVO 35
LENKUNG & RADTRÄGER
Zwei- und Allradlenkung. Rund 35 % leichtere Radträger.
Für das nachhaltige Fahrzeugkonzept Green Gen Nuevo 35 wurden zunächst eine mechanische Lenkung und anschließend ein Steer-by-Wire-Konzept entwickelt. Parallel wurden die Radträger hinsichtlich Leichtbau und Montage optimiert.
Teammitglied – Fahrwerk und Lenkung
Arbeitsumfang: Konzeptentwicklung, Auslegung, parametrische CAD-Konstruktion und Leichtbauoptimierung
.
.
.
LENKUNGSKONZEPTE
Mechanisch und Steer-by-Wire
Mechanische Lenkung
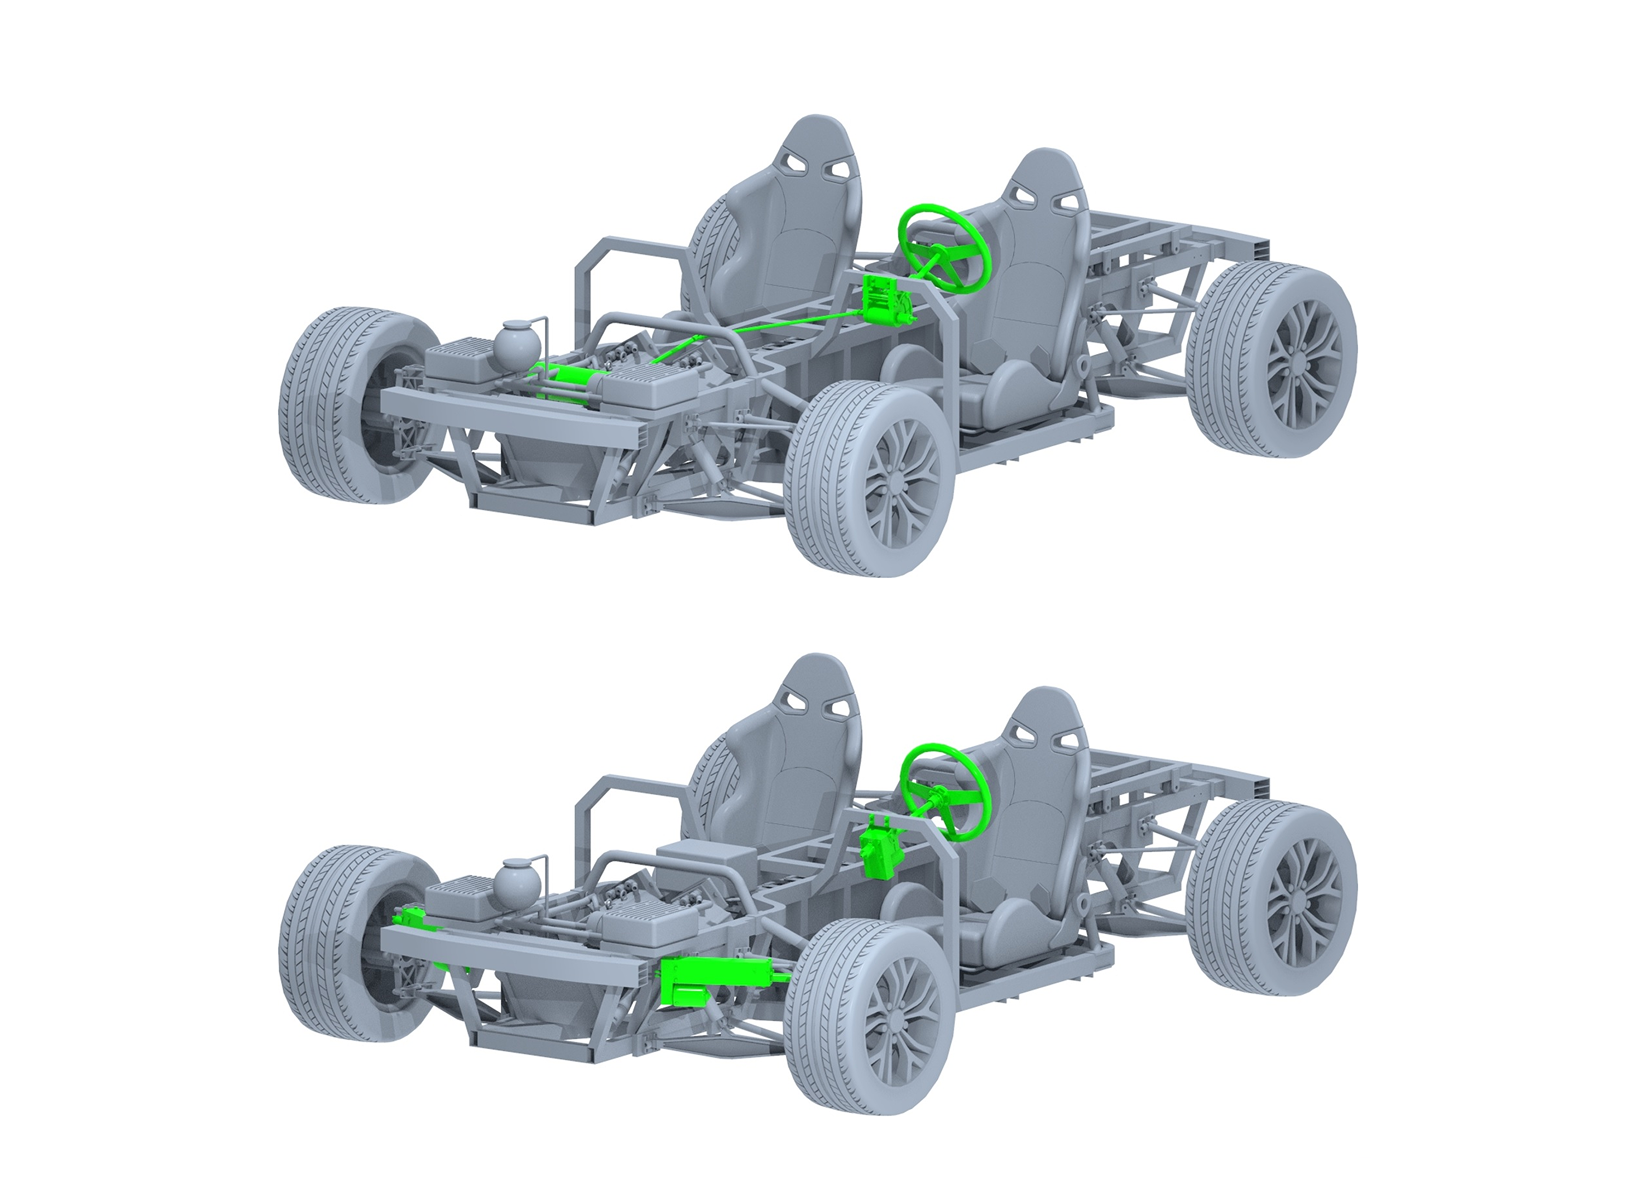
Zu Projektbeginn setzte das Nuevo-Team auf eine konventionelle mechanische Lenkung. Lenksäule, Lenkgetriebe und Spurstangen verbinden das Lenkrad unmittelbar mit den Vorderrädern. Dadurch erhält der Fahrer eine direkte Rückmeldung über Fahrbahnzustand und Radstellung.
Steer-by-Wire
Im Projektverlauf richtete das Team die weitere Entwicklung auf eine Steer-by-Wire-Lenkung aus. Die mechanische Verbindung zwischen Lenkrad und Rädern entfällt. Stattdessen wird die Lenkvorgabe elektronisch übertragen und je nach Konfiguration an zwei oder vier Rädern umgesetzt. Ein Antrieb in der Lenksäule erzeugt dabei das Force-Feedback, also eine spürbare Rückmeldung am Lenkrad.
.
.
Mechanische Lenkung (oben) und Steer-by-Wire-Lenkung (unten) im Green Gen Nuevo 35.
.
KONSTRUKTIVE UMSETZUNG
Rückmeldung und Stellbewegung
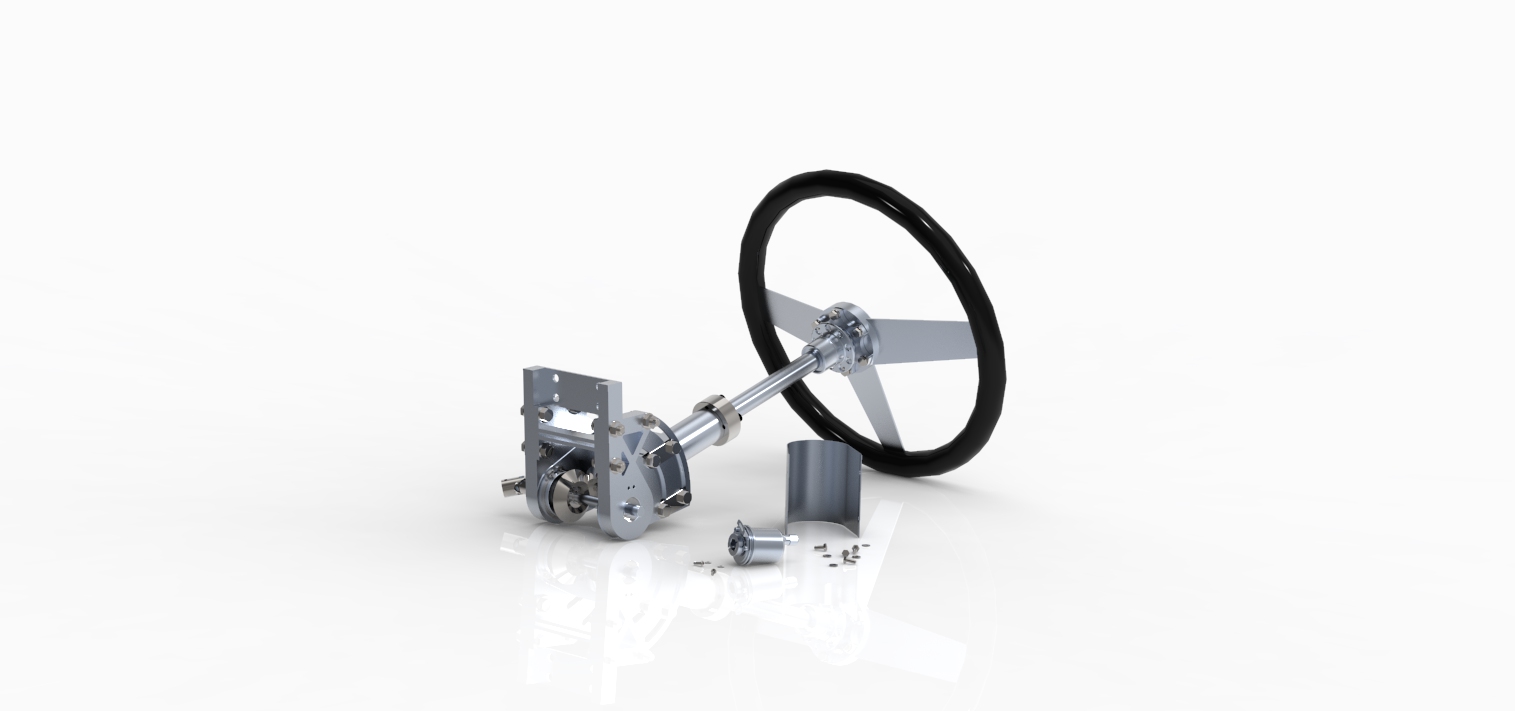
Lenksäule
Die längs- und neigungsverstellbare Lenksäule vereint Lenkwinkelsensor, Motor und Zahnriementrieb in einer Baugruppe. Der Lenkwinkelsensor erfasst die Lenkvorgabe für die Radstellung und liefert zugleich den Lenkwinkel als Eingangsgröße für das Torque Vectoring. Für die aktive Rückmeldung am Lenkrad überträgt der Motor über den Zahnriementrieb ein Gegenmoment auf die Lenkwelle. Teleskopische Innen- und Außenrohre ermöglichen die stufenlose Längsverstellung. Ein Spannsatz fixiert die gewählte Position. Nach dem Lösen der Gehäuseverschraubungen lässt sich die Lenksäule stufenlos neigen und anschließend wieder klemmen.
.
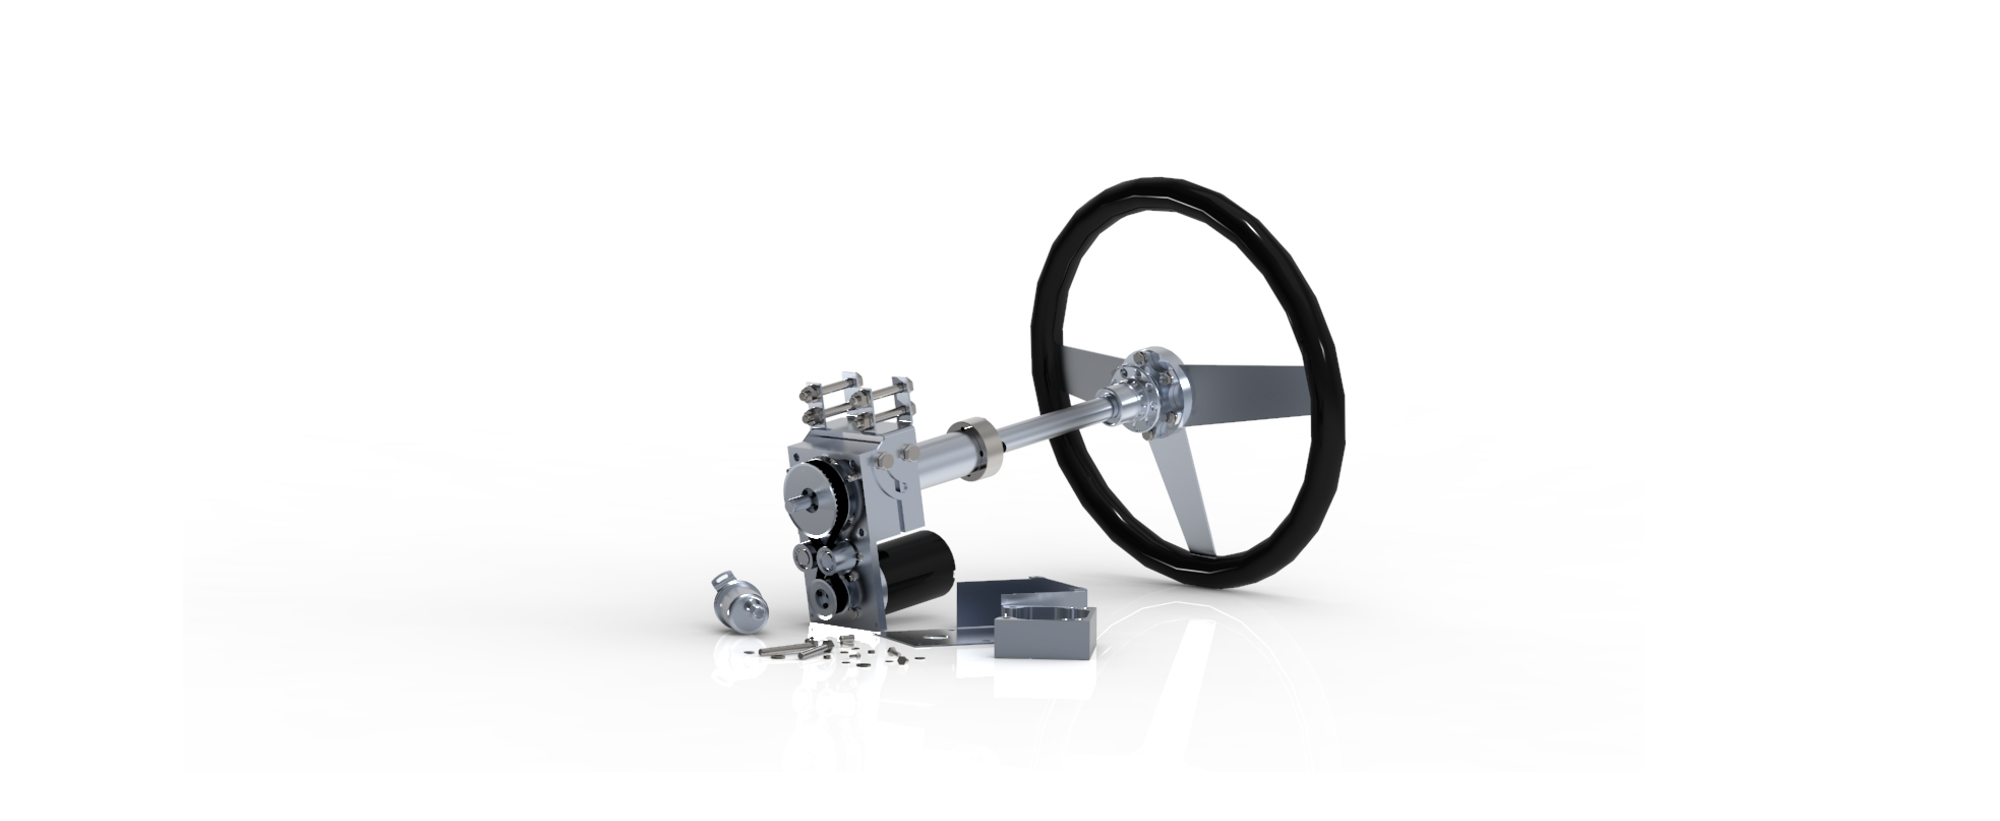
CAD-Rendering der Lenksäule mit Einblick in den Zahnriementrieb des Force-Feedback-Antriebs.
.
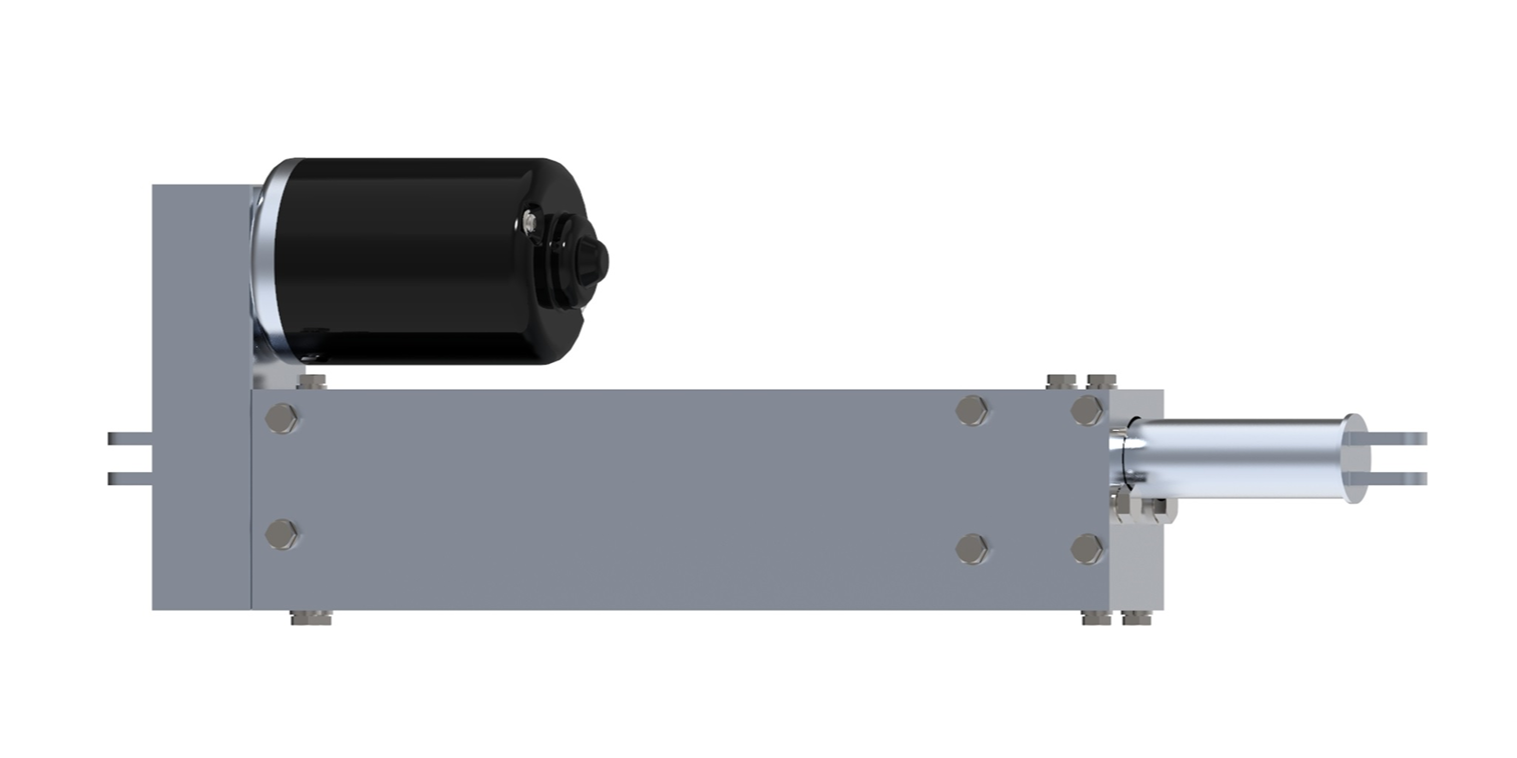
Linearaktuator
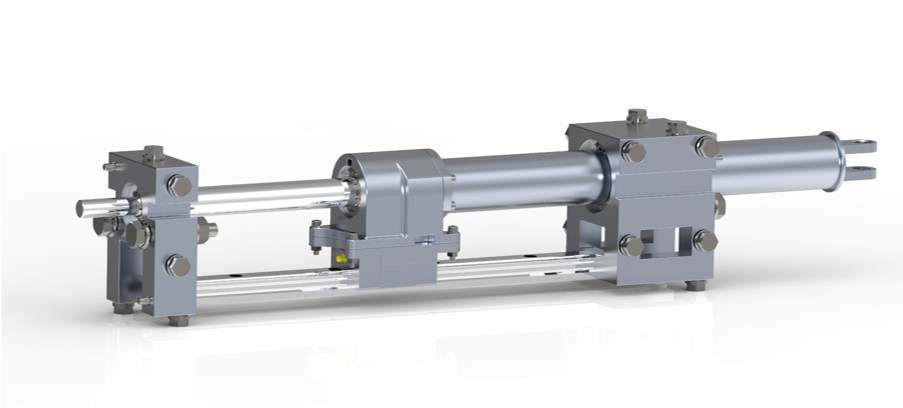
Der Motor treibt über ein Getriebe eine axial fest gelagerte Kugelgewindespindel an. Die Drehbewegung der Spindel bewegt die Kugelgewindemutter axial. Das Mutterngehäuse ist fest mit einem Schlitten verbunden, der entlang der Linearführung verfährt und die Kugelgewindemutter gegen Verdrehen sichert. Die Spindel und das hohle Stellrohr bilden einen Teleskoparm. Das an das Mutterngehäuse angeflanschte Stellrohr fährt dabei axial über die Spindel. Linearlager führen das Stellrohr, das den Hub auf die Radlenkung überträgt.
.
CAD-Rendering des Linearaktuators mit Einblick in den Kugelgewindetrieb und den teleskopischen Aufbau aus Spindel und Stellrohr.
.
.
RADTRÄGER
Direkter Kraftfluss. Rund 35 % weniger Masse.
Parallel zur Entwicklung des Lenksystems wurde das bestehende Radträgerkonzept grundlegend überarbeitet. Das Ausgangskonzept folgt einem modularen Baukastenprinzip. Ein zentraler Grundkörper bildet die gemeinsame Basis für alle vier Radpositionen. Je nach Einbauposition werden radpositionsspezifische Anbauteile in der erforderlichen Anordnung am Grundkörper montiert.
Ausgangspunkt der Überarbeitung waren indirekte Lastpfade, begrenzte Montagefreiräume und Querschnitte, die nicht optimal auf die maßgebenden Biegerichtungen abgestimmt waren. Die tragenden Strukturen wurden konsequenter im Sinne eines direkten Kraftflusses gestaltet und wenig belastete Materialbereiche gezielt entfernt. Die Querschnitte wurden so überarbeitet, dass sich in den maßgebenden Biegerichtungen ein möglichst großes Flächenträgheitsmoment ergibt. Die Anbauteile wurden, soweit funktional möglich, symmetrisch aufgebaut und an belasteten Übergängen durch Rippen versteift. Angepasste Freiräume schaffen den erforderlichen Montageraum und verbessern den Werkzeugzugang. Dadurch sank die Masse der Radträger um rund 35 %.
.
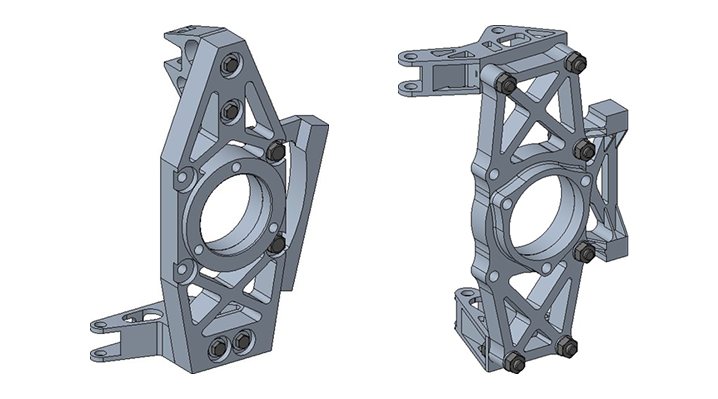
CAD-Darstellung des übernommenen Ausgangskonzepts (links) und eines fortgeschrittenen Stands der überarbeiteten Konstruktion (rechts).
.
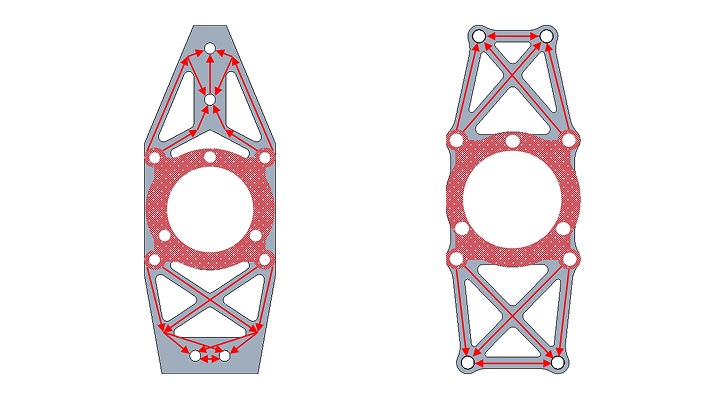
Vergleich des Kraftflusses im Ausgangskonzept (links) und im überarbeiteten Entwurf (rechts). Rote Pfeile stellen die Kraftvektoren im Bauteil dar. Rot markierte Flächen kennzeichnen die konstruktiv vorgegebenen Bereiche, die erhalten bleiben mussten.
2,6 kg
Ausgangskonzept
↓
1,7 kg
Überarbeitete Konstruktion
je Radträger
Eine anschließende FEM-Simulation bestätigte die Auslegung des überarbeiteten Radträgers. Auf dieser Grundlage wurden die Radträger später gefertigt.
.
.
.
ERGEBNIS
Durchgehend parametrisiert
Übergeben wurden die mechanische und die Steer-by-Wire-Lenkung, der Linearaktuator und die Radträger als detailliert ausgearbeitete CAD-Konzepte. Da die finalen Fahrzeugdaten – insbesondere die Lenkgeometrie – noch nicht feststanden, blieben die Konstruktionen gezielt anpassbar.
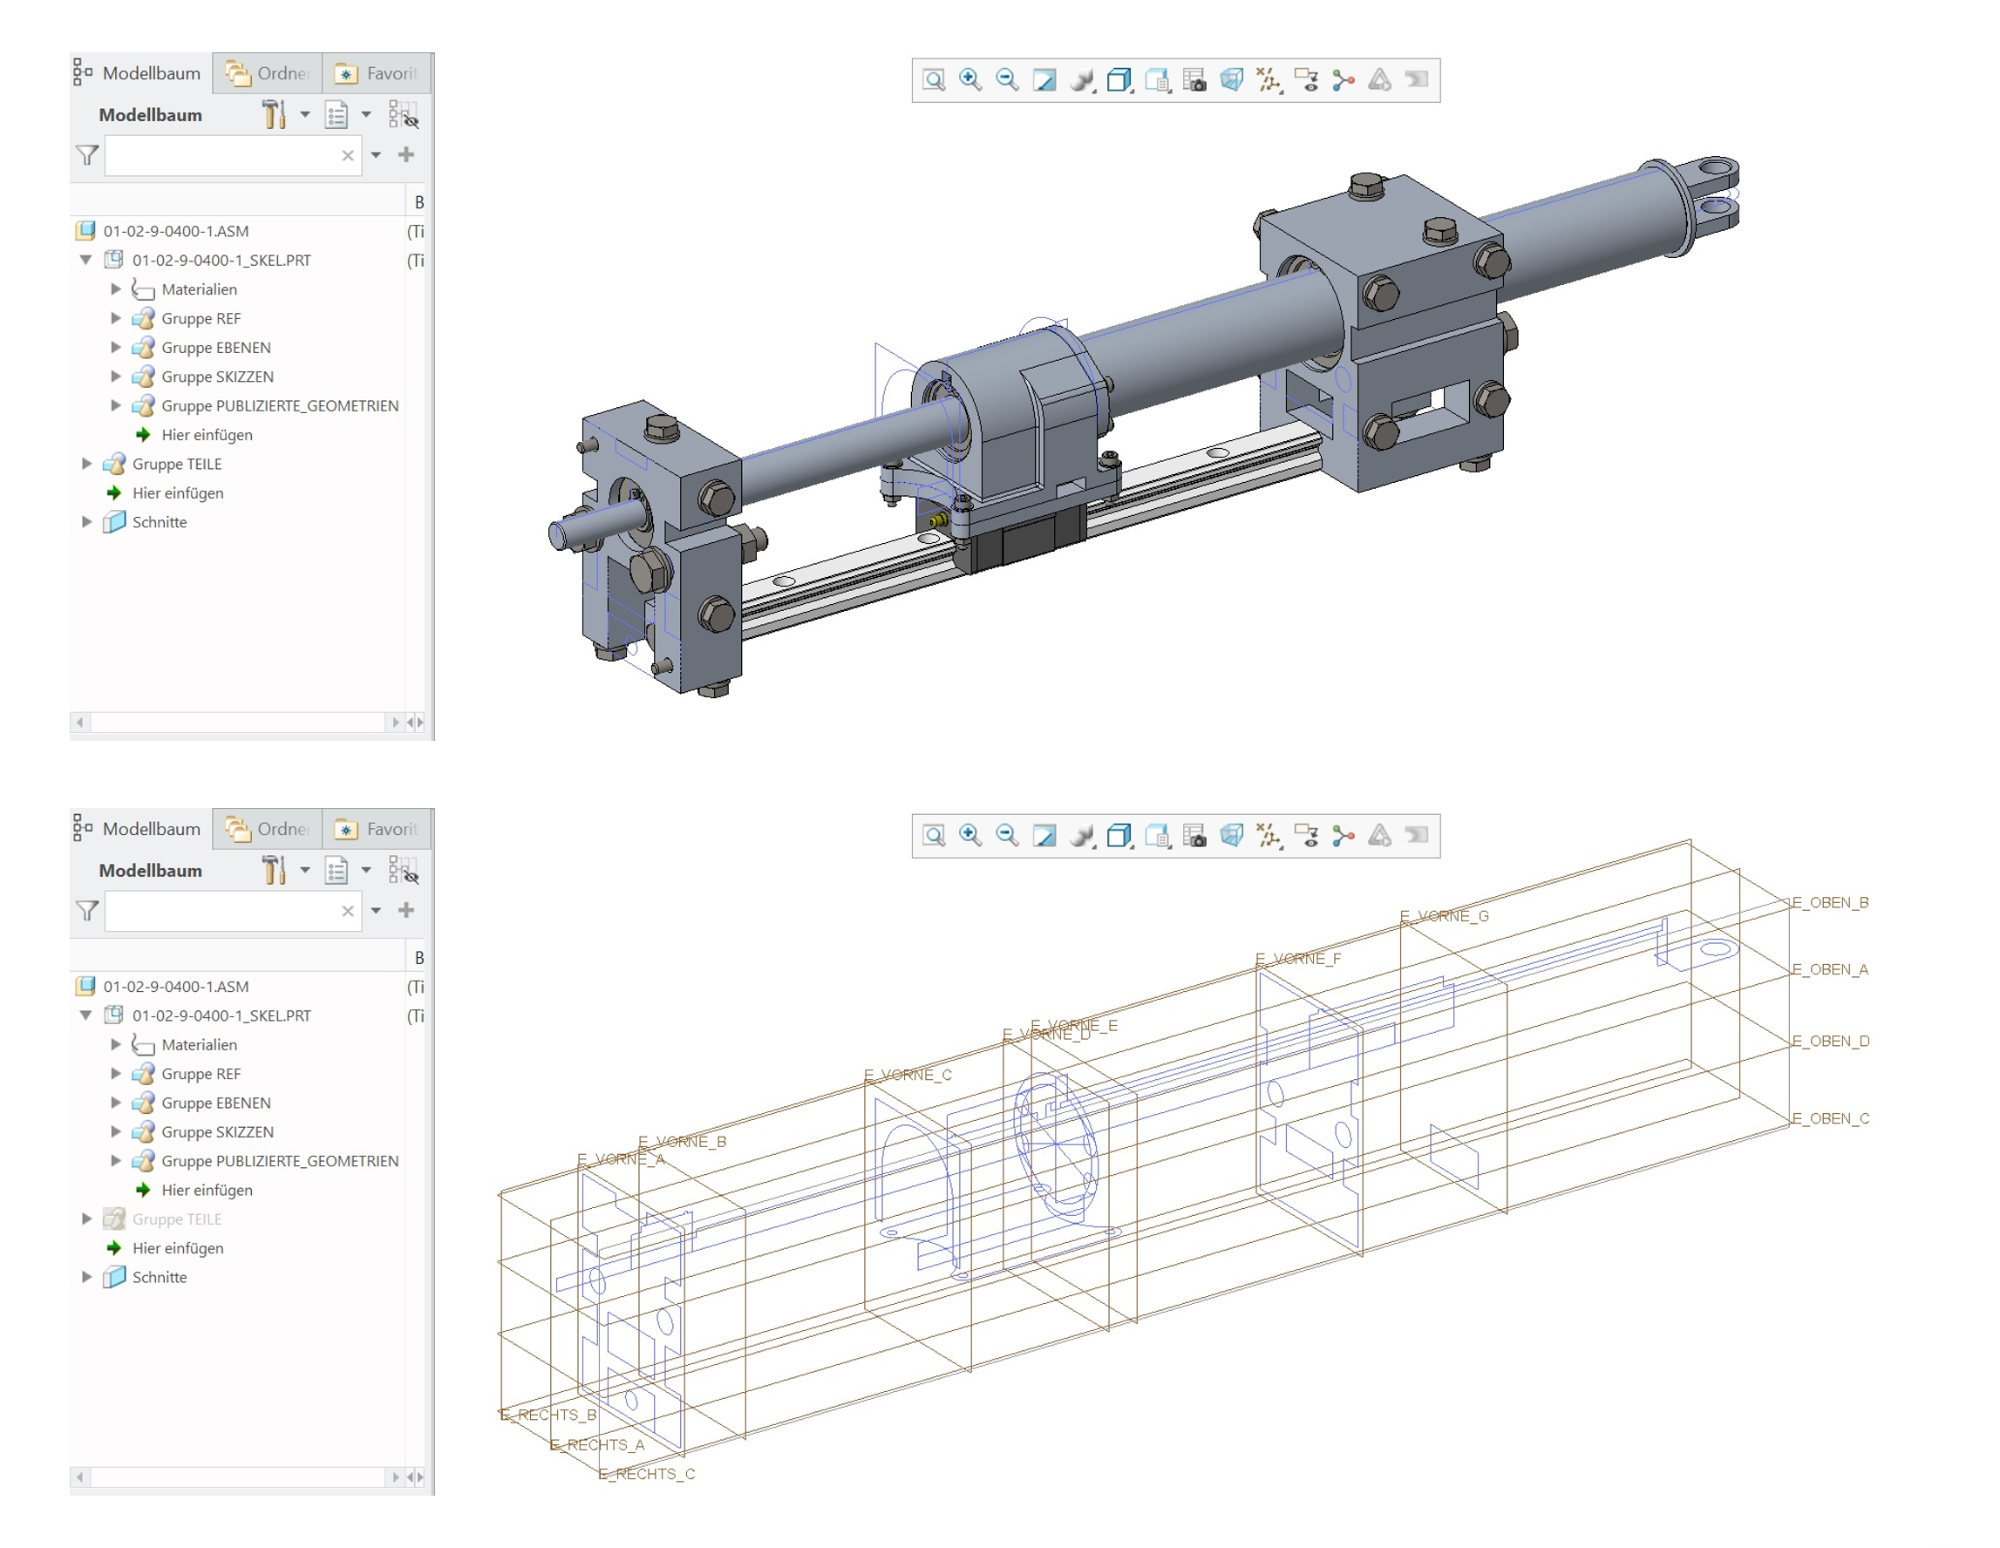
Sämtliche Baugruppen wurden als vollständig parametrisierte CAD-Modelle aufgebaut. Zentrale Referenzgeometrien und Skelettmodelle definieren die maßgebenden Abmessungen und Schnittstellen. Änderungen an Einbauraum, Hub, Übersetzung oder Anbindung lassen sich dadurch schnell und konsistent in die jeweilige Baugruppe übertragen.
.
Parametrischer Aufbau des Linearaktuators (oben) und zugrunde liegendes Skelettmodell (unten).
.
.
BILDERGALERIE
Lenksystem und Radträger im Detail
.
.
.
NÄCHSTES PROJEKT
Numerische Verdampfungssimulation
Numerische Simulation der Verdampfung von CO₂ und Untersuchung der Stabilität verschiedener Modellansätze.
.
.